
ギアヘッド(減速機)とは?仕組み・種類・用途を徹底解説
モータを使用した機構設計において、「トルクが足りない」「回転数が速すぎる」「停止位置を保持したい」といった
課題に直面していませんか?
こうした課題を根本から解決する重要な要素が、減速機(ギアヘッド)です。
特に近年、医療機器・分析装置・光学機器・精密ロボットなどの分野では、小型・軽量でありながら高トルク・高精度・低バックラッシュな駆動系が強く求められています。
本記事では、減速機の基礎知識から種類・用途、さらにファウルハーバー(FAULHABER)の精密ギアヘッドが世界中の設計者に選ばれる理由まで、わかりやすく解説します。
ギアヘッドとは、回転数を下げ、その代わりにトルクを増大させるためのパーツです。
一般的な小型モータは数千〜数万rpmの高速回転を実現出来ますが、ギアヘッドを取付けることで以下の3つの効果が
得られます。
・ 回転速度を目的の速度まで落とす
・ トルクを増大させる
・ モータを効率的に使う
といった効果が得られます。
特に精密機構では、単に回転数とトルクだけでなく、回転のなめらかさやガタ(バックラッシュ)の少なさが性能を
大きく左右します。
ファウルハーバーの精密ギアヘッドは、高効率 及び 多くの対比があり、また堅牢な設計です。
ギアヘッドはいくつかの方式があり、用途や要求性能によって最適なタイプが異なります。以下にファウルハーバーが所有する代表的な2種類を紹介します。
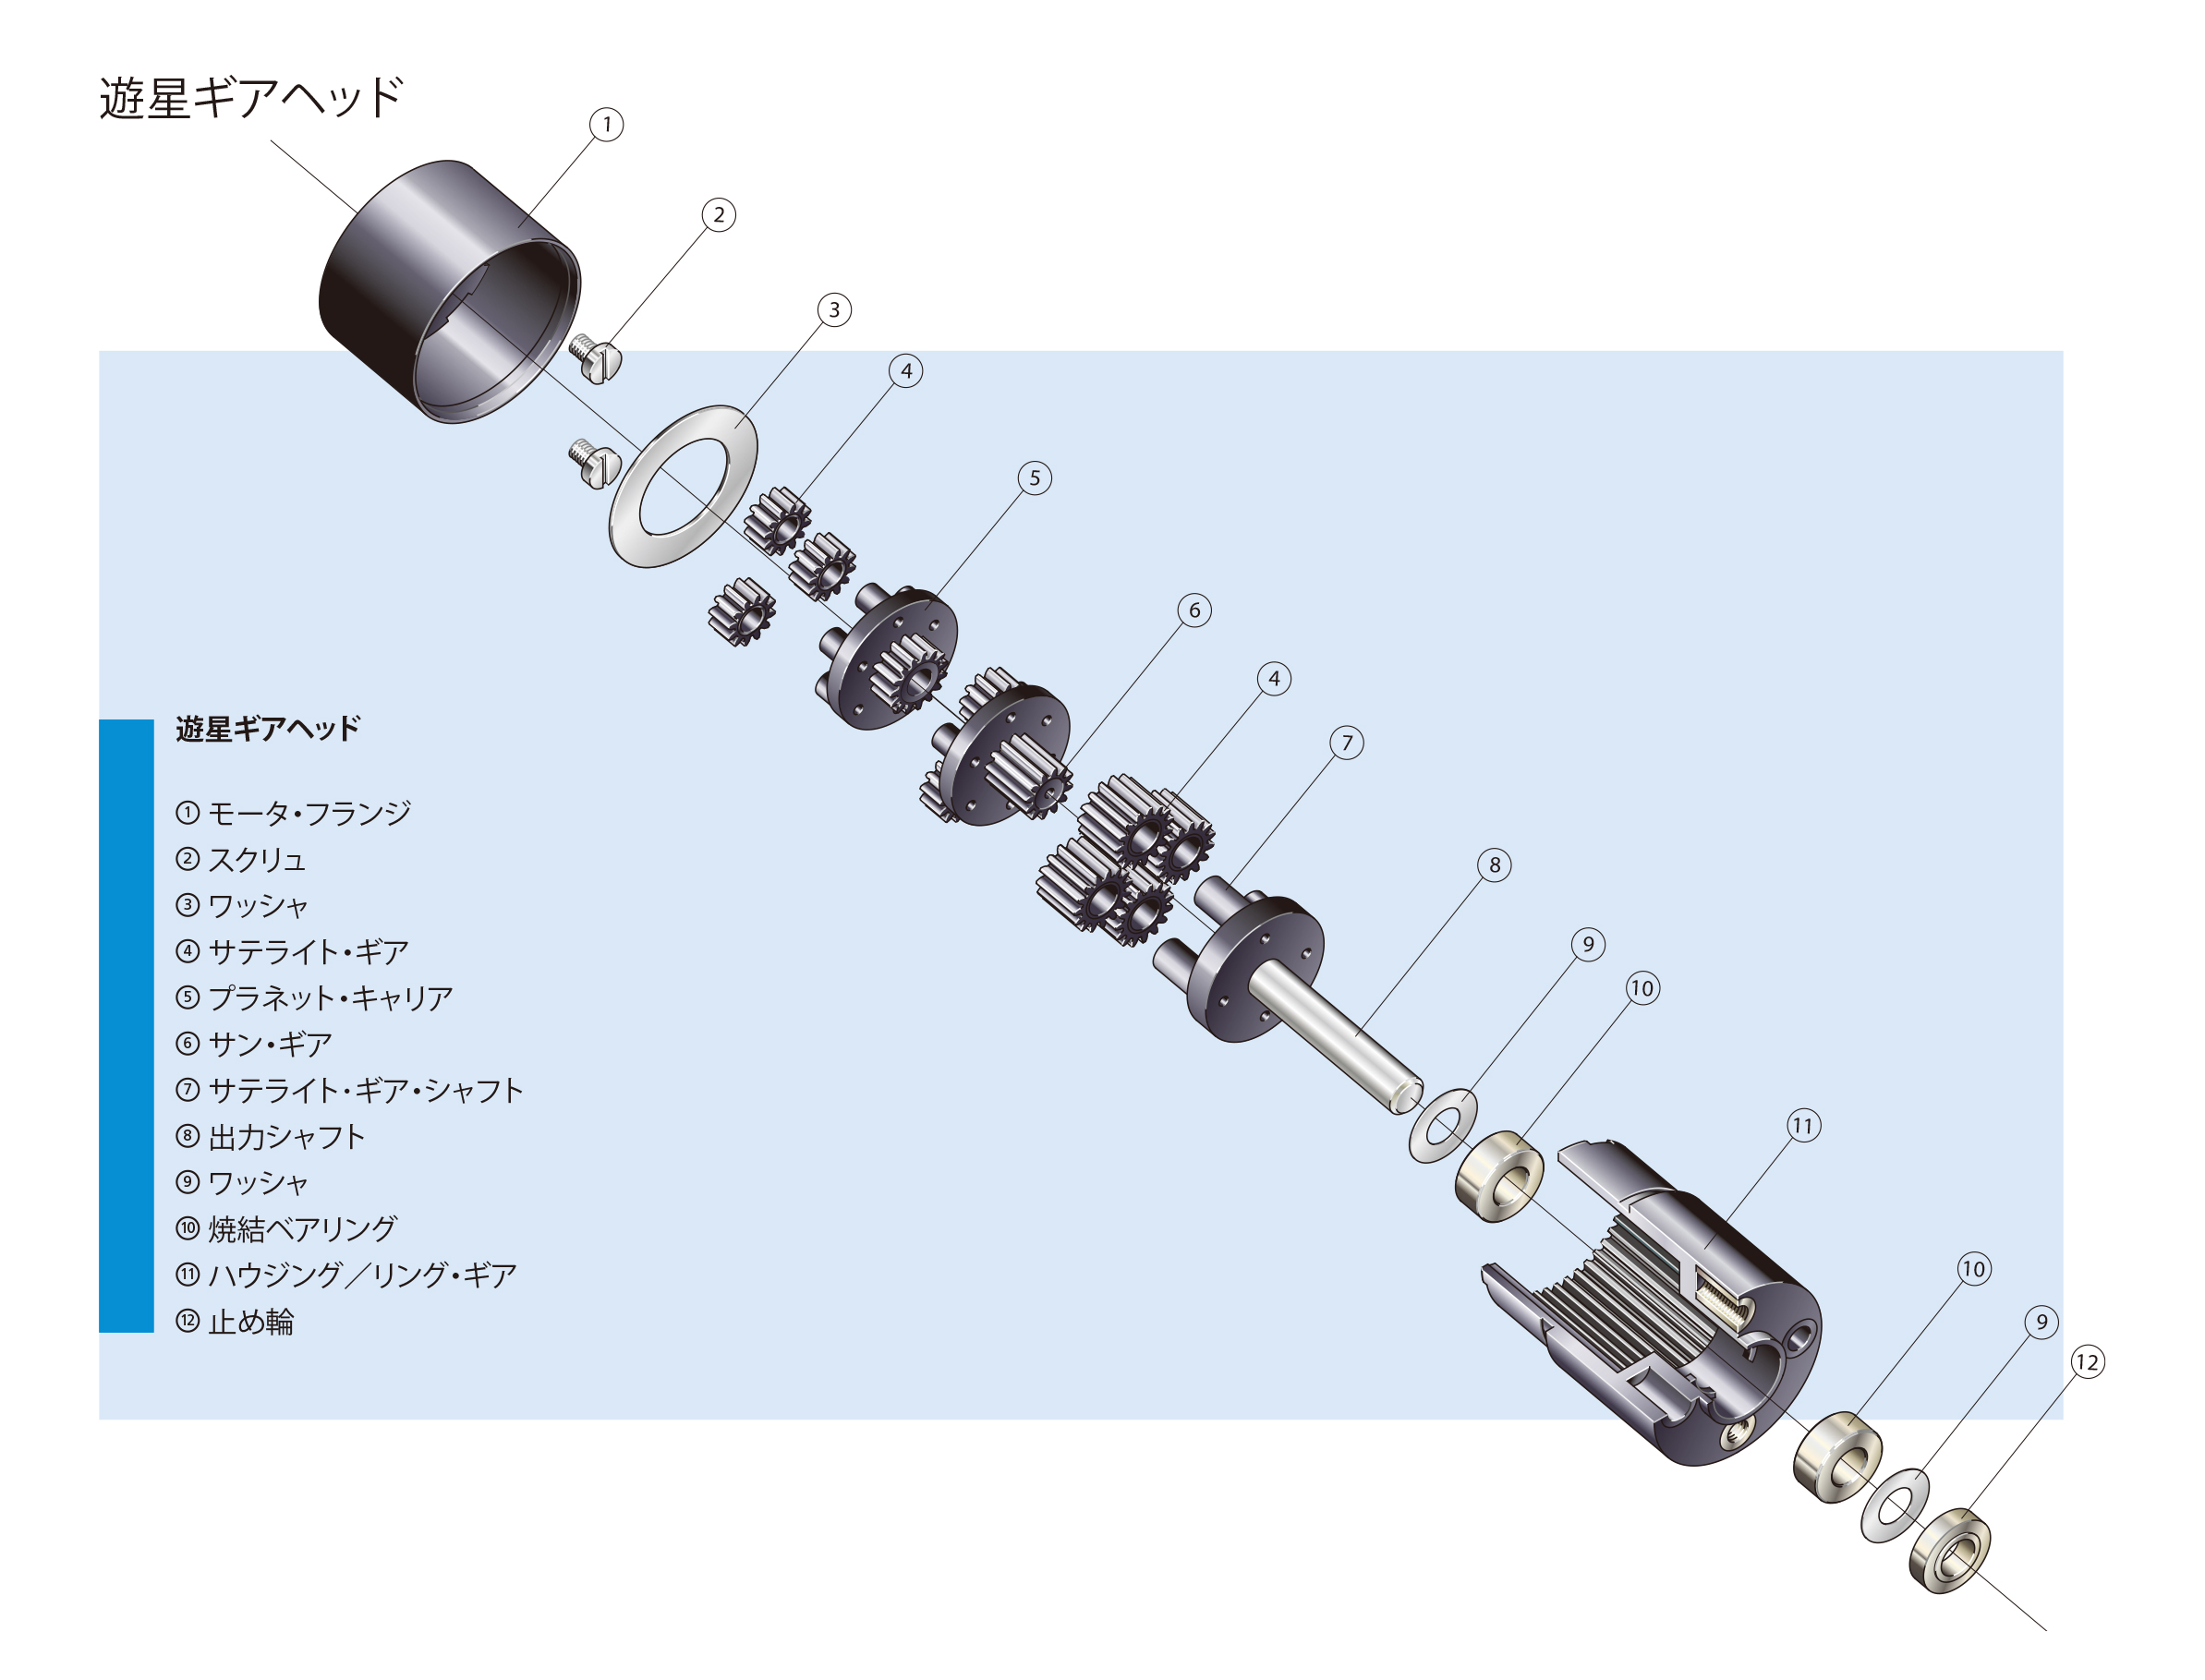
複数の歯車(サンギア・プラネットギア・サテライトギア)で負荷を分散できるため、小型で高トルク密度を実現。
同軸構造により設計自由度が高く、精密機器やロボット用途で多く採用されています。
|
特長
・高トルク、高性能用途に最適です。
・入力ステージのギアヘッドはプラスチック製の場合、高回転でのノイズレベルを低く抑えています。 ・全ステンレス製入力ギアや改良された潤滑方法は、高トルク、真空、あるいは高温環境での動作が必要とされる用途に 使われます。 |
|
利点
プラスチック製、金属製が選択可能
高性能材質を使用 様々な形状のシャフトや3タイプのベアリング(ボール・焼結・セラミックを含む)が使用可能 その他に温度や特殊環境の条件に対応する豊富なオプションがあります |
構造がシンプルで、精密な設計構想によりモータの消費電流はごく僅かで高効率をもたらします。
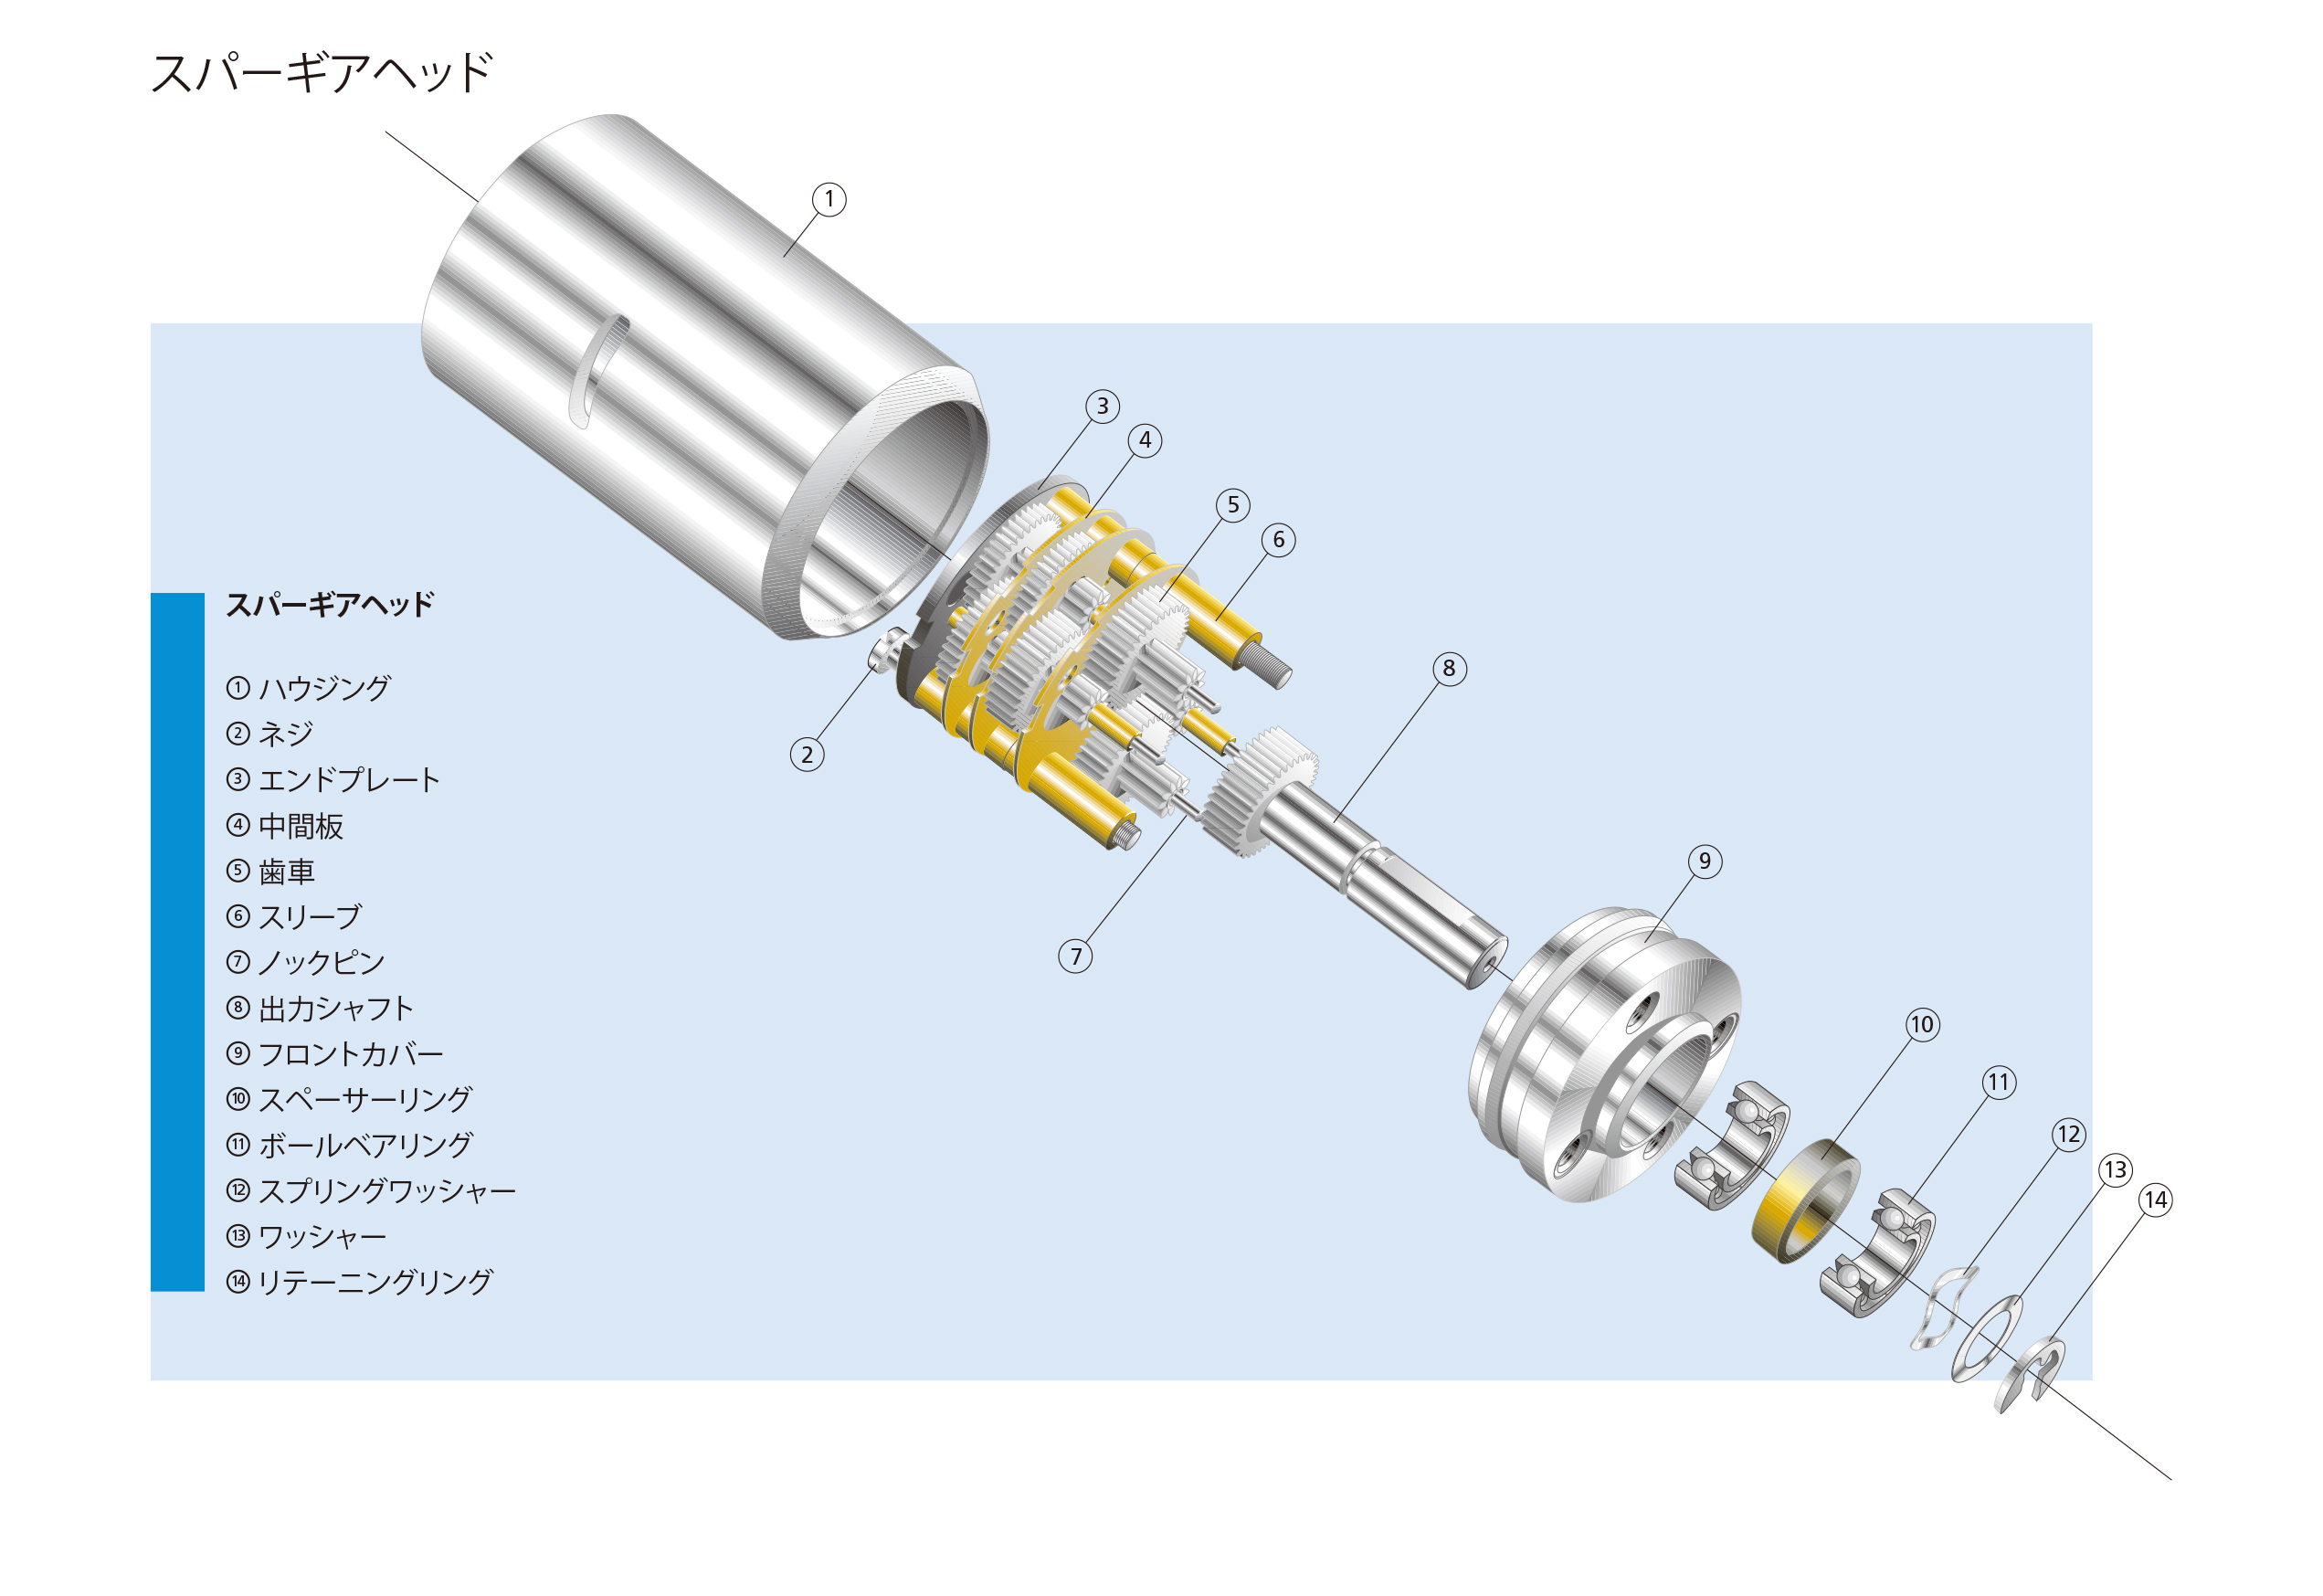
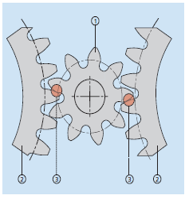
ファウルハーバーのスパーギアヘッドは高減速比を実現しており、高精度、低トルクおよび低ノイズでの用途に最適です。
|
利点
減速比のバリエーションが豊富(高い減速比にも対応)
ゼロ・バックラッシュタイプのギアヘッドが入手可能 様々な形状のシャフトや3タイプのベアリング(ボール・焼結・セラミックを含む)が使用可能 |
ファウルハーバー精密ギアヘッドは、モータ性能を最大限に引き出すよう、モータと一体で設計されていることが最大の特長です。
⓵ 小型・軽量でも高トルクを実現
② 低バックラッシュ設計
③ 高効率設計
④ 堅牢な構造・高信頼性
⑤ 高速入力回転に対応
⑥ ファウルハーバーの各モータに対応
ここでは、ギアヘッドの選択方法について例をあげて順番に解説します。
| 必要トルク | M | [mNm] |
| 必要速度 | n | [min⁻¹] |
| デューティ・サイクル | δ | [%] |
| 設置スペース(最大) | 直径/長さ | [mm] |
| シャフト負荷 | 径方向/軸方向 | [N] |
| 出力トルク | M | = | 120mNm |
| 速度 | n | = | 30min⁻¹ |
| デューティ・サイクル | δ | = | 100% |
| 設置スペース(最大) | 直径 | = | 18mm |
| 長さ | = | 60mm | |
| シャフト負荷 | 径方向 | = | 20N |
| 軸方向 | = | 4N | |
ギアヘッドは、アプリケーションで必要とするトルクより大きいものをカタログから選びます。
必要なトルクが断続運転用のときは、断続運転用の出力トルクに基づいて選びます。
シャフト負荷、外形及びモータ組み込み時の全長も必要条件を満たさなくてはなりません。
この用途で選択した製品は遊星ギアヘッドで、型式は16/7シリーズです。
| 出力トルク、連続運転 | Mmax | = | 300 mNm |
| 推奨最大入力速度 | |||
| -連続運転 | n | ≤ | 5000 min⁻¹ |
| -最大軸負荷 | 径方向 | ≤ | 30 N |
| 軸方向 | ≤ | 5 N | |
理論的減速比の計算では、連続運転に対する推奨入力速度を推奨出力速度で割ります。
ギアヘッドのデータ·シートから、計算値と同じまたは小さい減速比を選択します。
この例では、選択する減速比は159:1です。
| Ninput = n・i | [min⁻¹] |
| Ninput = 30・159 = 4 770 min⁻¹ | |
| 次の値、 | |||
| 入力速度 | ninput | = 4770 | min−1 |
| および | |||
| 入力トルク | Minput | =1.26 | mNm |
| これはモータに関わる計算値です。 | |||
選択されたギアヘッドに適したモータとは、必要な入力トルクの少なくとも 2 倍のトルクを発生させるものでなくてはなりません。
この例で言えば、DC マイクロモータ、型式 1624E024S は電源が14VDCであれば、必要な速度とトルクを発生します。
実際の用途においては、必ずしも理想的なモータとギアヘッド·ドライブの計算ができるわけではありません。
トルクと速度についての詳しい値は、通常は明確ではありません。
推奨される方法は、最初の評価に基づいて適切な部品を選択し、このユニットを使用テストとして、求める速度とトルクが得られるまで供給電圧を変化させて、組み立て品を使用し試験することです。
運転時に使用した電圧と電流を記録しておき、試験品の型式が分かれば、理想的なモータとギアヘッドの選択を弊社がお手伝いいたします。
お客様の製品が正常に機能するかどうかは最良の選択ができるかどうかにかかっています。詳細はお問い合わせ下さい。
当選定方法の説明は弊社ウェブサイト内の『精密ギアヘッド 技術情報』からもご覧いただけます。
ギアヘッド選定が成功のカギ
ファウルハーバーの精密ギアヘッドは、モータとの最適な組み合わせにより、要求される回転速度・出力トルク・負荷条件に応じた駆動系を構成できます。
適切な減速比を選定することで、モータの高速回転を必要な低速回転へ変換するとともに、出力側で必要なトルクを確保し、小型・高効率な駆動システムを実現します。
開発・設計の際には、連続運転/断続運転、必要回転速度、必要出力トルク、負荷トルク、起動時の負荷、許容設置スペースなどの運転条件を明確にすることが重要です。
これらの条件をもとに、モータとギアヘッドの減速比・サイズ・トルク容量などを適切に選定することで、装置に最適化された駆動システムをご提案いたします。